【この記事はこんな人におすすめ】

・SSSRC新入生の活動を知りたい方

・将来SSSRCに入って人工衛星を作りたい中高生

・23年度のCanSat講習を振り返りたい方


期末試験も終わって,そろそろ花粉の季節ですね.

誰かスギを切り倒していってくれるローバーを作ってくれないかなと考えている2023年度1回生の坂本です.


SSSRCに新しく入所するメンバーは最初に「新入生教育」を受けることになります.今回は新入生教育のCansat講習D班の活動をフェーズごとにご紹介したいと思います.


 ミッション検討


ミッション検討ではどんなミッションを行うかを決めていきます.まずブレストではメンバーごとに考え出した案を貼り出していきます.ここでのポイントは出た意見を否定せず,なるべく広範囲から多くの意見を挙げていくことです.出た案はいくつかのグループに分けていきます.


このブレストからD班は「ローバーによる月面電波望遠鏡の構築」「ローバーによるサンプル収集」の2つのミッション案をレビュー会に提出することになりました.レビュー会では先輩方による審査が行われ,この審査を通らないともう一度ミッション案を作り直すことになります.発表資料をそろえてレビュー会に臨みます.


そして審査の結果,2案とも実現可能性が低いとしてミッション案を作り直すことになりました…(CanSat講習を終えるとこれらの案がいかに無謀であったかが分かることとなります)しかしこれをきっかけにミッション案を見つめ直し,新しく生まれた「ヒトが通ることのできる障害物間の幅を見つけるローバーの開発」というミッション案が再審査を通過し,D班のミッションとなりました.


 要求分析


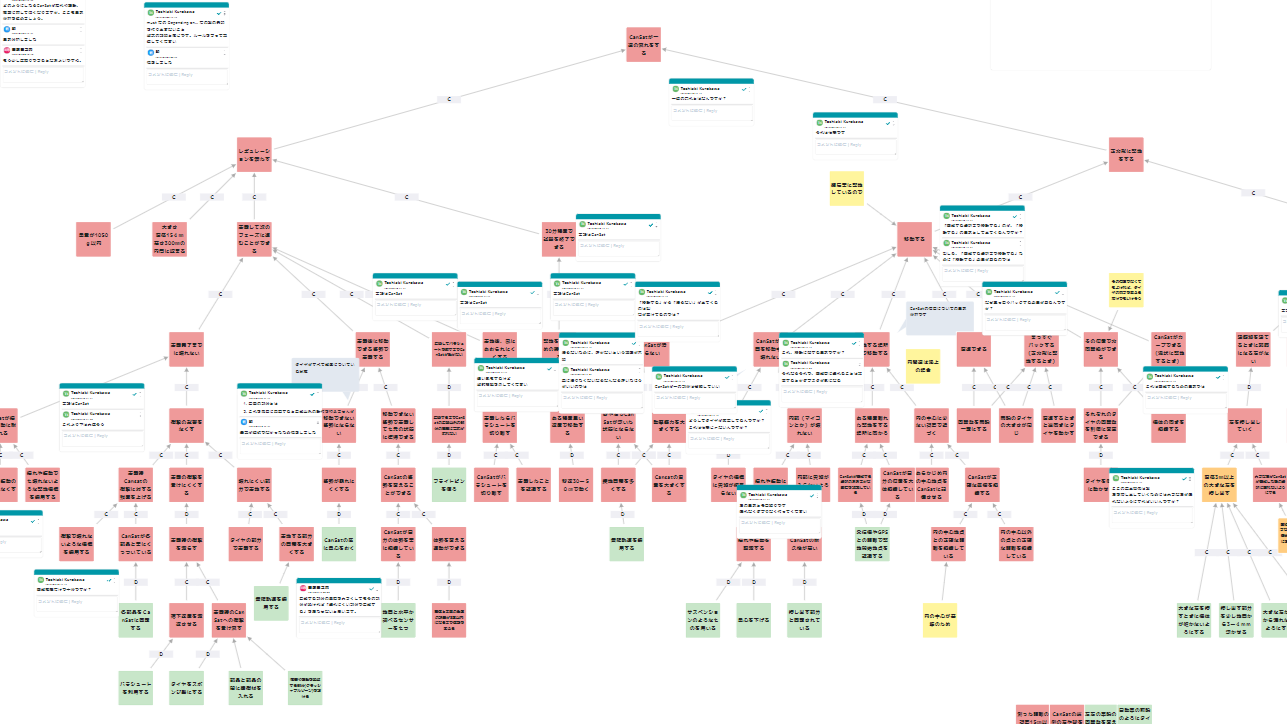
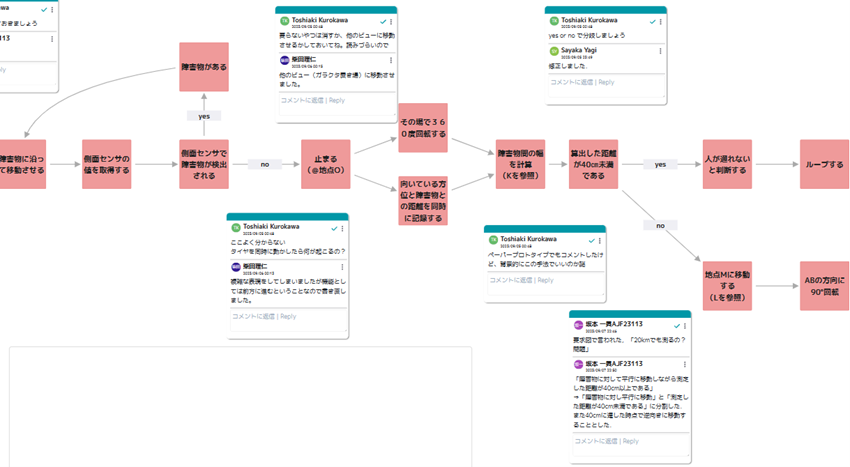
要求分析ではミッションを実現するためにCanSatローバーがどのようなことをする必要があるのかを細分化していきます.具体的にはBALUSというソフトを使って要求図を描き,時系列順に並べたアクティビティ図を作成します.ここでのポイントは,「ローバーが〇〇をする」と常にローバーを主語になるように要求図・アクティビティ図を作成することです.


 仕様検討


仕様検討では要求を満たす部品を選定していきます.ここでD班はToFレーザー測距センサという独特な部品を選定しました.このセンサは後にD班を苦しめることになります.また,ローバーの消費電力の計算・回路設計などもこの仕様検討のフェーズで決定していきます.先輩方にレビューをもらいつつ,自分たちが作るローバーの形も見えてきました.


 BBM・SDM開発


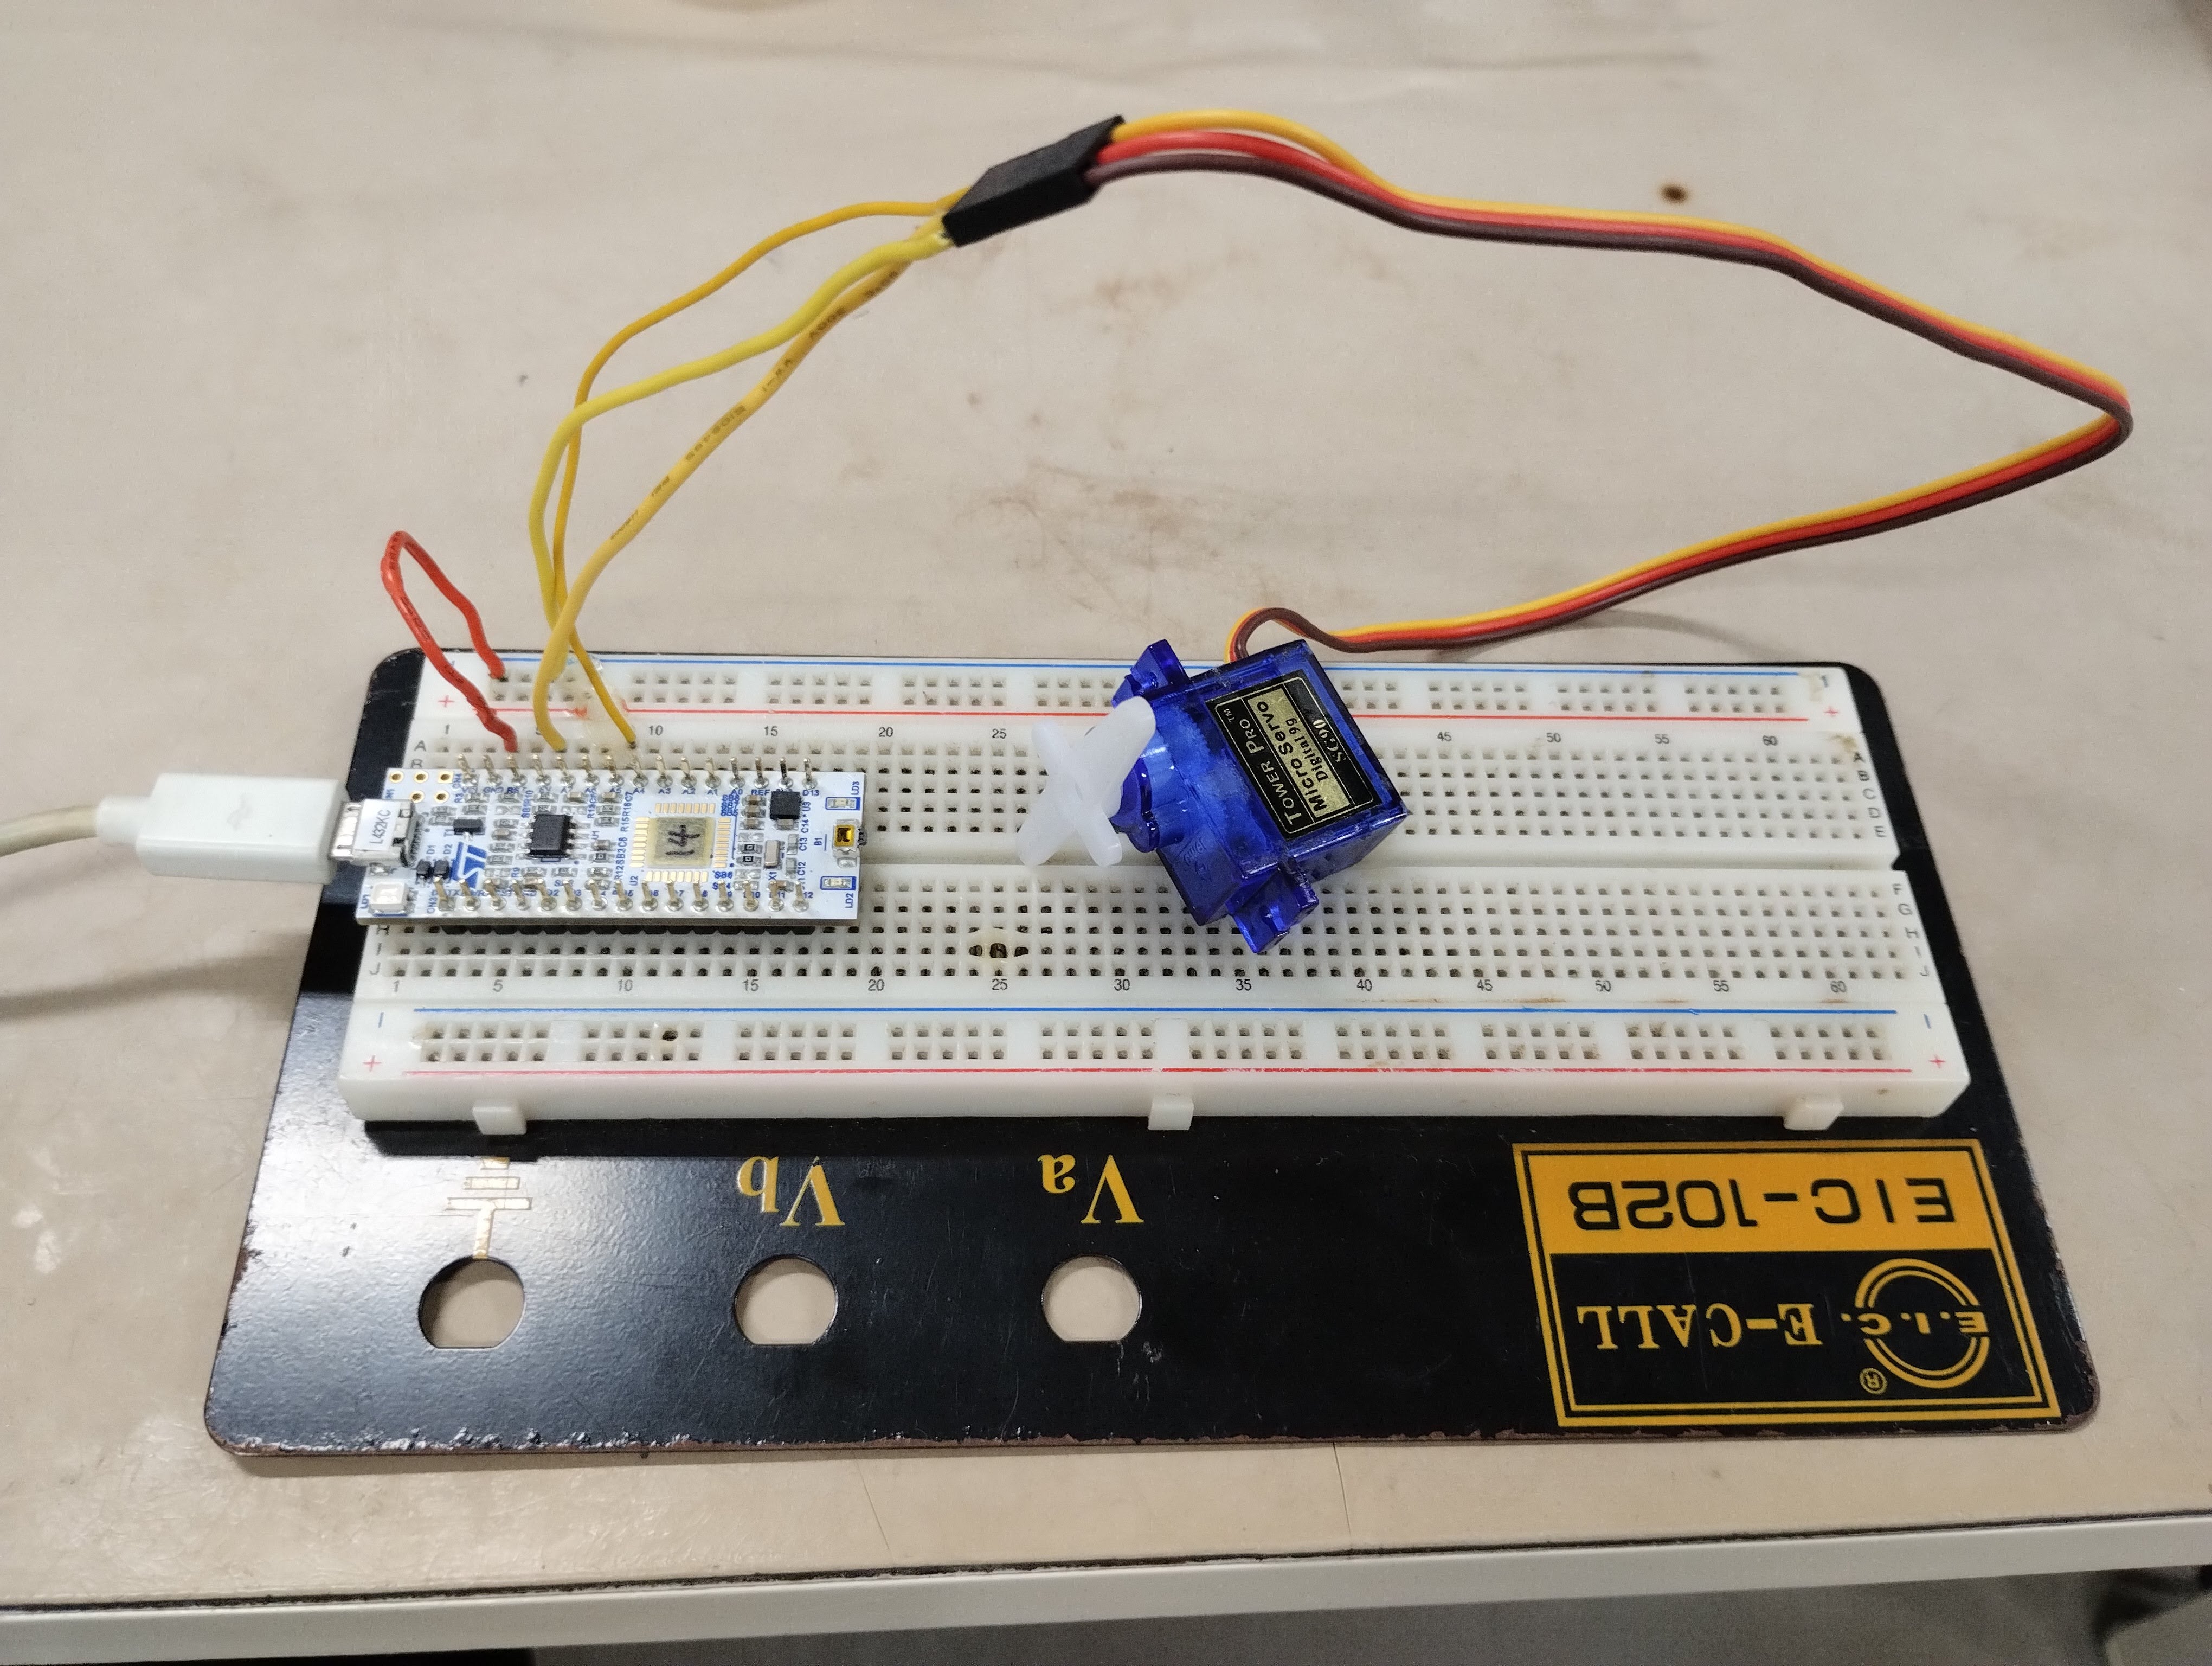
BBMではブレッドボード上に回路を作り,センサの値の読み取りやモーターの回転角を1つ1つ確認していきます.出力されたデータをまとめて単体試験報告書を作成します.その後SDM開発にて,複数のモーターやセンサを組み合わせて統合試験を行っていきます.D班のローバーは大きく「幅を測る機構」「減速機構」「移動機構(途中で頓挫)」という機構に分かれていまして,これに構体を加えて役割分担をしていきます.しかし,センサからの値がうまく読み取れない,モーターが焼き切れる,開発環境の不具合といった困難に見舞われてスケジュールに遅れが生じた結果,設計の見直しをすることとなり移動機構を断念することとなりました.


 FM開発


FM開発では,SDM開発で動作が確認された回路をユニバーサル基板上にハンダ付けし,構体と組み合わせていきます.ブレッドボードにある通りにはんだ付けを行って動作確認をするのですが,これがうまくいきません.基板上でスズメッキ線が接触してショートしたり,導線が削れて切れてしまったり…ほんの少し前まで動いていた回路がすぐに動かなくなるというのはメンバーにもストレスがかかります.ハンダ付けをやり直し,なんとかローバーを動かすことができました.


 End to End試験


End to End試験は,本番となる最終試験と同じ動作ができるかどうかを確認するための試験です.この試験のポイントは,なるべく本番の環境に近い環境で,なるべく多くの回数を積むことで起こりうるであろうトラブルを洗い出すことです.しかしFM開発においてスケジュールが大幅に遅れていたD班は,この試験を曇りの日にしか行うことができませんでした.


 最終試験


そしていよいよ最終試験です.メンバーに囲まれながら正常に障害物の幅を測ることができたことを示すLEDの点灯を待ちます.

.

.

.

LEDは点灯しません.残念ながらこの試験はクリアすることができませんでした.

直接的な原因としては,仕様検討で選定したToFセンサの赤外線レーザーの反射光に外乱光が混ざってしまったことで,うまく距離が測れなかったことが考えられます.この日は快晴だったこともありEnd to Endでは出なかった結果が出てしまいました.


まあこれも教訓ですね.


 最後に

以上がD班の活動報告です.ここまで読んでくださった方々,ありがとうございました.


(おまけ:ここでは書ききれなかったD班の具体的なミッションを説明したポスターを下に置いておきます)


みなさま、こんにちわ!

かなりレアらしい、SSSRC新入生の農学部3回生の霜野真佑がお送りしております!


3年後期から研究室に配属されて大豆を育てつつ、農学と工学の授業を欲張って10個も取ってしまっ上、立ち上げたサークルで農作業をしていた中でのCansat講習だったのでかなり大変でした…(^^; かといっておかげさまで楽しかった時間を過ごせたのですが、多忙な僕から見て班がどのようなCansat講習期間を送ったかを少しだけ外目線から紹介していこうと思います😌


B班のミッション概略


僕らは研究で言う「基礎研究」のな感じで、そもそもCansat試験をうまくいかせるためにどのような方法を開発し、採用するかを考えました!具体的には今までのCansatに見られる、「着地後、Cansat本体とパラシュートの分離に時間がかかってしまう」という問題に対して、3つの着地判定システムを試し、どれが良いかということを試験・評価するというミッションでした。着地判定システム3種類は次の通りでした。


System1:"超音波センサが地上との距離を測定し、測定距離が一定値以下になったら着地判定とみなす"

System2:"1秒ごとに気圧センサが測定する気圧の差が一定値以下になったら着地判定とみなす"

System3:"押しボタンが地面と接触することによって着地判定とみなす"


です。着地を正確に判定できることは、今後のCansat成功の基盤を築く上で大切ですよね!!成功すればその意義は大きいですし、一度に複数の方法を比べて評価できるのは良いですよね。


B班のミッション結果

今回作られたCansatがこちらです!☺


いかにもCansat!っていう感じですが、案外手に取るとかわいいサイズ感ですね😳そういえば、隣に映っている江崎君はイケメンですね😳😳😳


一回目の最終試験では、強風により延期。延期した本番では、3回の試験を行いましたが機体が損傷することなく無事データが取れました!サクセスクライテリアの中では、エクストラサクセスだけは達成できませんでしたが、ミニマムサクセスとフルサクセスは達成することができました!3つの着地判定システムのうち、気圧センサが最も有効だということが考察されました。


様々な課題も浮き彫りになりましたが、全体的には成功と言えるのではないでしょうか??(僕目線ですが…、)


一番大変だったこと:TWELITE


TWELITEのプログラムが動かない! 単体の試験ではどのモジュールもうまく作動したのに、統合するとTWILITが上手く働いてくれない!これのせいで2週間作業が進まず、2徹するときもありました(-_-;) 私は途中までしか居合わせれなかったときも多かったのですが、みんなよく頑張ってました!(めっちゃ他人ごとみたいやけど許してください(笑))


B班のメンバー


B班は居心地が良かったです。他の班のことは知らないですが、メンバーの個性がバランスよくて得意不得意が補えている班だなと思いました!PMの浅井君は部活と掛け持ちしながらも、全体を取りまとめて楽しい雰囲気づくりと締めるべき時の締めるという、緩急が流石だなと思った部分でした。そのほか、折田君、内藤君、江崎君など…それぞれの得意を活かし、大変ながらも調べ、議論し、あるいは先輩の聞きながらで様々なことを乗り越えて、Cansatを成功に導いたのだと思います。もちろん反省点や思うことはそれぞれありますが、結果オーライな部分もありますよね!?多忙で限られた時間しか参加できない僕は少し恐れ多い気持ちがあったのですが、それでも最後まで居れたのはこの熱心なメンバーだからだったかもしれません。


B班も徹夜を安定的にしましたね(笑)作業に追われていた時は常連メンバーが頑張って他のメンバーを読んで、お酒が入った状態で中百舌鳥キャンパスに来てもらい徹夜コース!なんてこともありました…(笑)今からじゃあいい思い出というか、青春というか…。部活をしていない僕からすると、集まって徹夜するほど何かに熱中することはいいなあと思ってしまします(笑)確か写真の時がそれでしたね~。スマホ触ってる折田君は普段頑張ってるんで許してあげてくださいね。


僕はB班常連メンバーではなかったのですが終わってから思うのが、やっぱり辛かれ楽しかれ当事者が一番成長して得をするということです😌「正しく頑張った人が報われる」、これは間違いないなと1番思いました。2番目に思うのが、どれだけ忙しくても報連相とスケジュール管理していたら、あとはゴリ押して徹夜という手段を使えば人間なんとかTaskを共同でできるんだなと思ったCansatでした(笑)


おまけ


最後はイケメンな江崎君の写真集です!!!!!


みなさま、ご覧いただきありがとうございました。次回はCansatD班の投稿になりますので☆☆お楽しみに☆☆


期末試験が終わって旅行に出かけたら、旅先でアメブロの存在を思い出しました。ヤバいです!何も書いてない!!!

ということで泣く泣く横浜のネカフェでブログを書いてる一回生の寺倉です(夜の中華街はめっちゃ良かったゾ!)


閑話休題。

とりあえず一回生の締めくくりということで、CanSatA班が何をやったのかを大雑把ではありますが紹介していきます。


A班のミッション

まず僕たちは話し合いの末、以下のようなミッション目的を立てました。


"月面のわずかな起伏を整地するCanSatを開発する。整地後の地面は人間が居住する建造物を建てる際に支障がない程度の凹凸を目指す。"


とまあ、なんか大層なことを書いておりますが、要はCanSatで地面を整地しようというわけです。

この案に至るまでに色々な案が出ましたよ。蛇型ロボットを開発してプールを泳ぐとか、カラスを追い払うロープウェイを作るとか、今思えば正気かと突っ込みたくなる案も多かったですw


で、整地するCanSatを実際に開発しましたよ。


見てください。カッコイイでしょう(笑)。

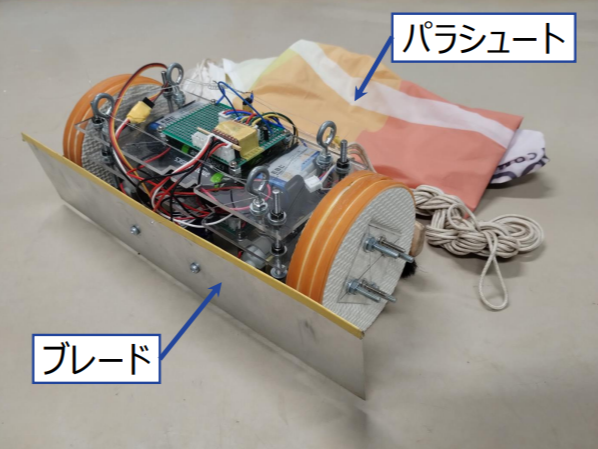
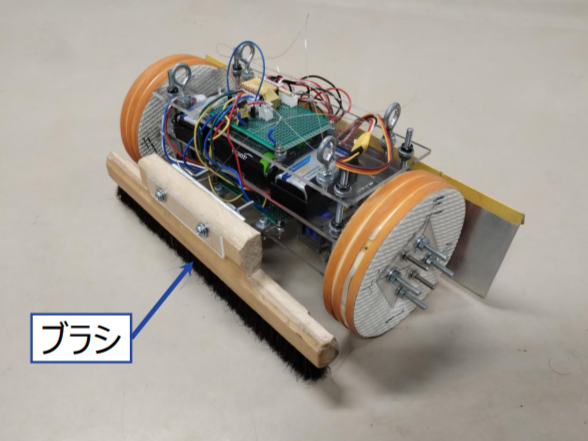
左写真は進行方向左前方から見た図です。手前のブレードで地面に落ちている大きめの石を除去します。そして右写真は右後方から見た様子です。車体後方に取り付けたブラシで細かい土や砂を均します。前門のブレード、後門のブラシで地面の凹凸を3mm以下にしようというのが僕たちのミッションです。ちなみに全長は130mm、全幅は300mm、高さは130mmで重量は1034gです。車体中央部にはマイコンやモータなどを搭載しています。


それでは開発のスケジュールを順に振り返って紹介します。


8月

ミッションの選別と決定。8月下旬から要求分析を開始。

まずCanSatで何をやるのかZOOMで話し合って決めました。お互いほぼ初対面の状態で会議を始めたので全然会話が弾まなかったです(苦笑)。じゃあ対面でやればいいじゃないかという話になりますが、、、メンバーの半分以上が実家に帰省したり旅行したりでなかなか機会がなく。。

まあ何とか最初の三週間を乗り越えて、8月23日頃からぼちぼち要求分析を始めました。この要求分析が先輩からのダメ出しの連続でして、、そのまま9月に流れ込むことになります。


9月

要求分析、仕様検討。

8月の下旬から引き続き要求分析をひたすら続けてました。要求分析とは何ぞやと哲学的に考えたりもしましたが、結局よく分からなかったです。

時期的には仕様検討を始めないといけない頃です。そこで毎晩の会議では要求分析の議論の後、仕様検討についても話し合うことに。結果、ほぼ毎晩夜中の1時過ぎまで活動することになりました(汗。なお他の班はそうじゃなかったようで、1時まで残業していることを言うとかなり驚かれました。あ、これあれですね。ブラック企業に勤めてることをカミングアウトした時の感覚に近いと思います。おかげでA班はブラックだという噂をよく聞くようになりました。。


10月

要求分析、仕様決定。

結局夏休み中に要求分析が終わらず、要求分析が曖昧なまま仕様検討を開始しました。しかし、仕様を決定しようという段階で要求分析の甘さを先輩から指摘され、ほとんど一からやり直しました(涙)。本来なら夏休み中に終わらせるべき要求分析をまたやり直すのです。しかもCanSatの構体製作を始めなければいけない頃です。

どうしようもなかったので要求分析を練り直しました。二回目なので慣れたものです。案外早く完成しました。そんでできた修正案を先輩方に見せましたが、反応は微妙。。まあ構体製作の許可が取れたので良しとしましょう。


11月

構体製作、単体試験、統合試験、パラシュート試験。

構体を設計、製作して単体試験を行いました。パラシュート試験もやりました。


このパラシュートが曲者でして、うまいこと開かなかったり風に流されたりして全く言うことを聞かないんです。おかげで本体を構成する板を何枚も割りました。。。後で分かったのですが、どうも板の厚みが不足していたため落下の衝撃に耐えられなかったようで。3mm厚の板よりも2mm厚の方が安いやんと2mm厚のものを買ったのが失敗だったようです。安物買いの銭失いですねー…。


統合試験が終わると、次はユニバーサル基板に部品をはんだ付けして基板上で試験を行います。ブレッドボードではうまくいっても基板では分かりません。接触不良、時々電池切れ、所によりマイコン故障…。


そうです。


マイコンを4回も壊しました。


▲回路図を確認しないまま試験してマイコンを壊したの図。良い子はマネしないように。


壊した原因は注意欠損や静電気などです(ちなみに1個はモッサ先輩に直してもらいました)。

SSSRC CanSatマイコン破壊部門で堂々の優勝です()。ただ、壊してしまった経験が元となって精密機器に対する向きあい方が改善されたりマイコン内部構造の理解が深まったりしたので無駄ではなかったと思います。ほら、人間は失敗から学ぶと言うじゃないですか(知らんけど)。


12月

気球試験に向けて。

気球試験まで残り二週間となったので、衛生部屋に詰め込んでひたすら作業と試験をしました。残された日数が少ないので当然焦ります。徹夜も何度かしました。


そしていよいよ12月17日の気球試験当日を向かえました。実は僕らのCanSatが完成したのはこの日の早朝です。先述したように僕らのCanSatは整地をするのがミッションなんですが、タイヤを駆動するモータのトルク不足が原因でCanSatが整地中に動かなくなるんです。小石や砂がブレードに堆積して止まるようでは整地ロボットとは言えません。何とかしようとタイヤの摩擦係数を変えたり重量配分を見直したりしましたがダメでした。正直CanSatで整地するのは無理なのかなと諦めかけたのですが、徹夜で作業してる内にひらめいたんです。


モータにかける電圧を大きくすれば動くのではないか。


ということでモータに加える電圧を3.6Vから4.8Vに変更しました。

思い通りに動くようになりました。ちゃんと整地出来てましたよ。やったね!期限までに完成して良かった!


気球試験当日

そんな訳でギリギリとなりましたが、僕らのCansatは完成しました。後は無事にパラシュートが開くのを祈るだけです。


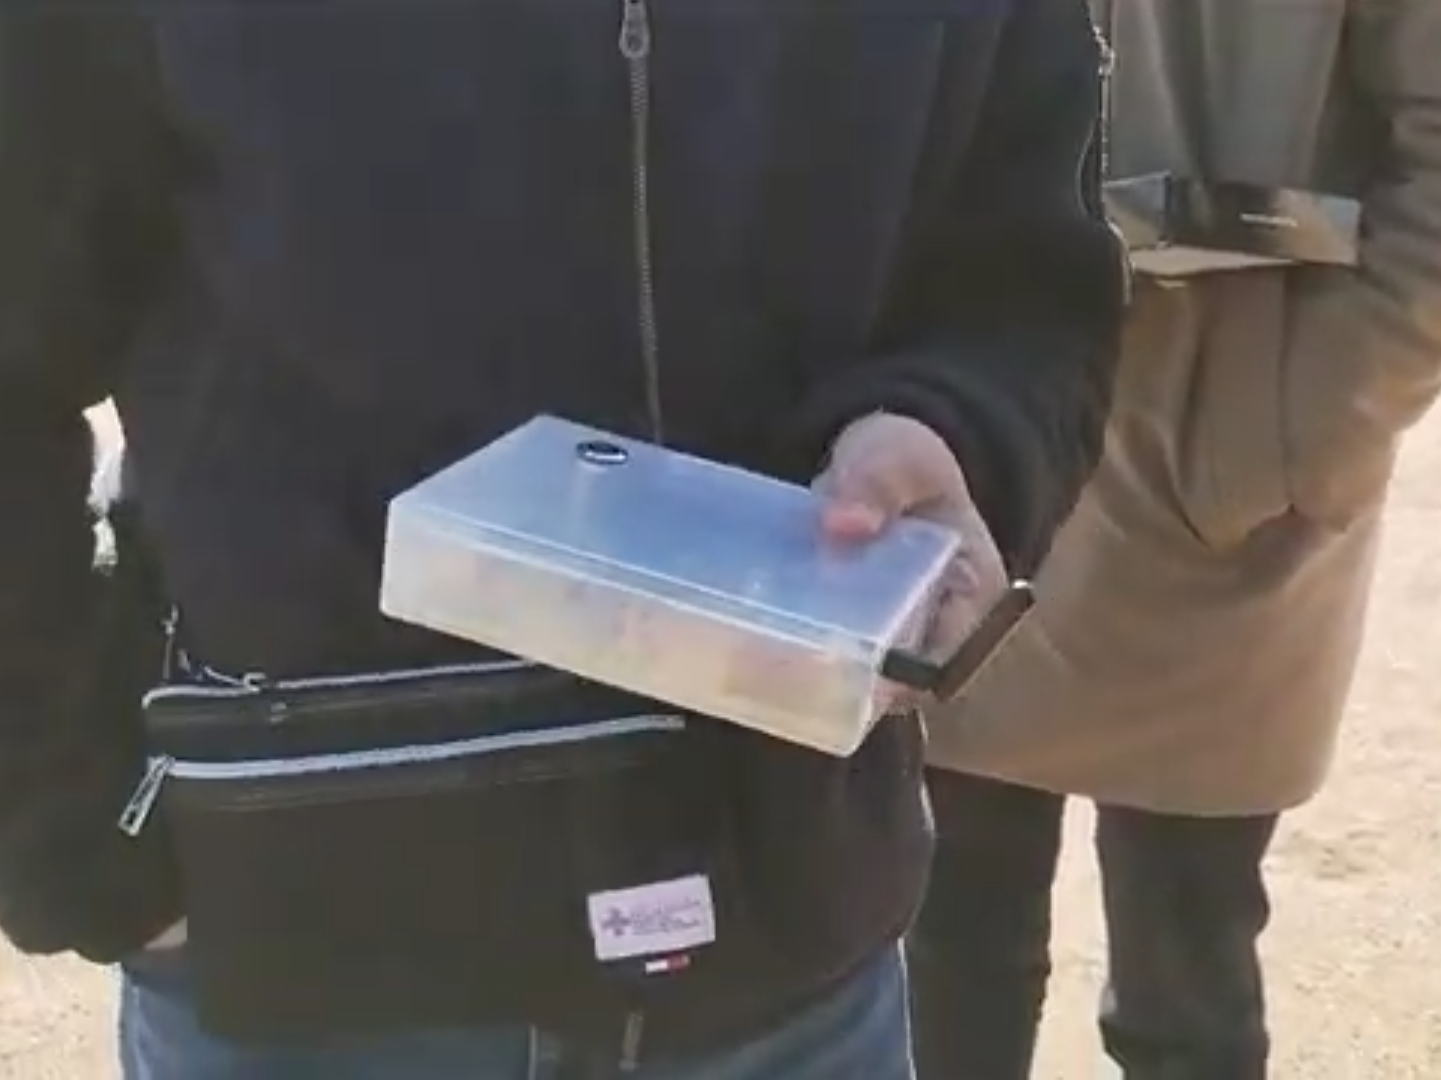
▲放出機構にCanSatを収める様子。

▲放出機構の操作リモコン。


指定の高度に達したら、放出機構のボタンを押します。ところが、、


はい。南風に乗って飛ばされてしまいました。。気球は今どこにいるんでしょうねぇ…。一ヶ月以上経ちましたがまだ行方不明です。


真面目な話、もし人の頭上に落下したら大きな被害を及ぼしていたかもしれません。人的被害が発生しなくても、人家の屋根を破損したり電線に接触したりすると大変です。SSSRCは今後同様の事故を発生しないよう十分な対策を講じた上で、細心の注意を払いながら気球等を用いた試験を行うようにします。また、もし道端でCanSatのような不審物を発見された場合は警察をお呼びいただくと共にSSSRCにもご一報いただけますと幸いです。


まとめ

とまあ、半年間のCanSatミッションを振り返ってみると本当に色々なことがありました。要求分析の不足で苦労したりマイコンの破損が連続したり、最後は気球ごと紛失というハプニングもありましたが、今となっては全てが貴重な体験だったと思います。この半年間で学んだことを糧にして今後の衛星開発やロケット開発、さらにはその後の社会に役立てていけたらと思います。末筆にはなりますが、一回生の教育にご尽力いただいた先輩方や先生方、およびSSSRCの活動を日頃から支えて頂いている全ての方々に感謝を込めてこの記事を終えたいと思います。

長い文章でしたが最後まで読んで頂きありがとうございました。またお会いしましょう。